配置路由器在Deploy Dialog连接机器人和Game Controller连接机器人这块至关重要。
由于之前讲到,在创建behuman.opn镜像时,-w选项后面跟的是机器人的无线网络配置文件,无线配置储存在BhumanCodeRelease
/Install/Proflies中,其中项目clong下来默认带有SPL_A、SPL_B、SPL_C、SPL_D、SPL_E、NONE,这几个文件,除了NONE文件为空外,其余文件的格式都如下:
"SPL_E":
    password: "Nao?!Nao?!"
因此,为了方便,我们将我们路由器的网路名称和密码也改成这样:
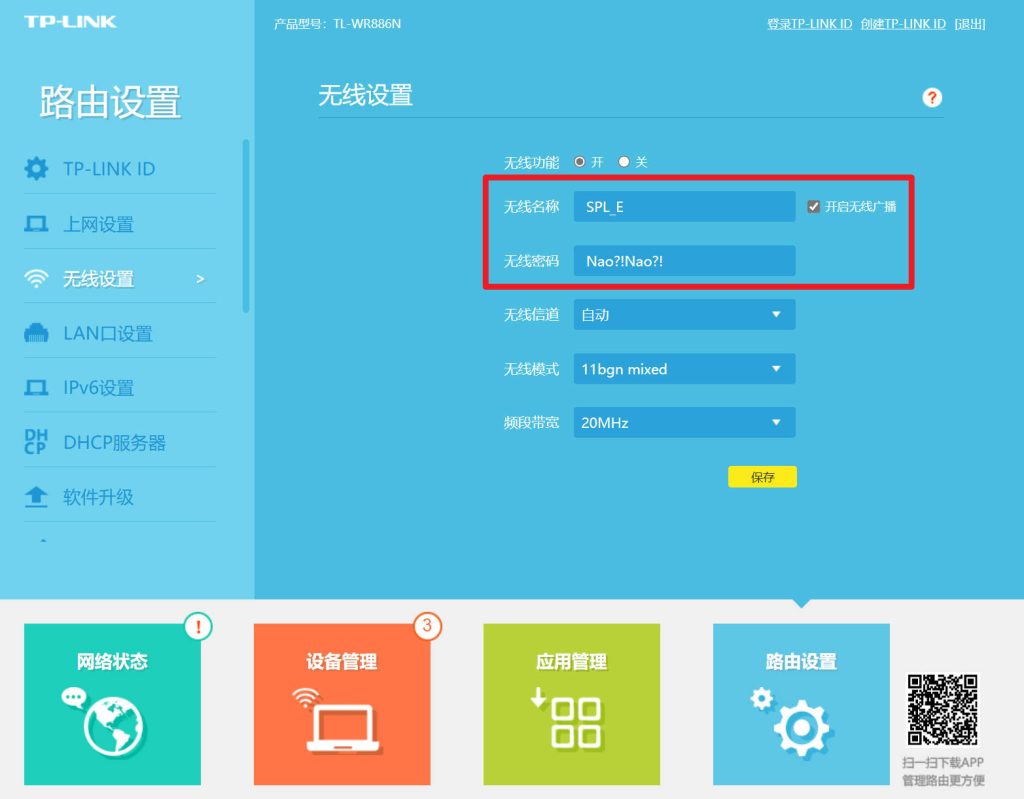
当然,我们把配置文件的名称和密码改为路由器的无线名称和密码也可以,这里为了规范只是举个例子。
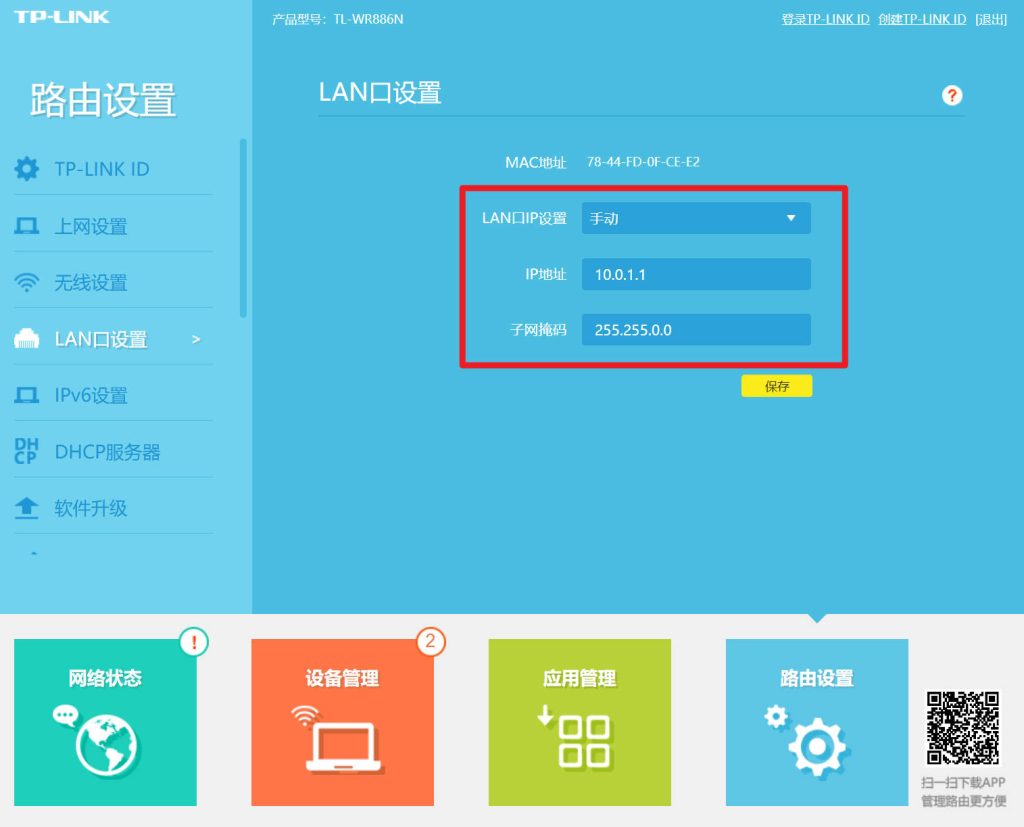
接下来是LAN口的设置,因为在标准平台联赛中,无线通信都在10.0.x.x的网段下,上节也有提到,所有队伍的机器人无线配置都为10.0.<team>.<robot>,因此我们这里需要将路由器的IP改为10.0.x.x(10.0.0.0~10.0.255.254之间均可,常见的一般设为开始10.0.0.1与结束10.0.255.254),这里我们将其设为了10.0.1.1。
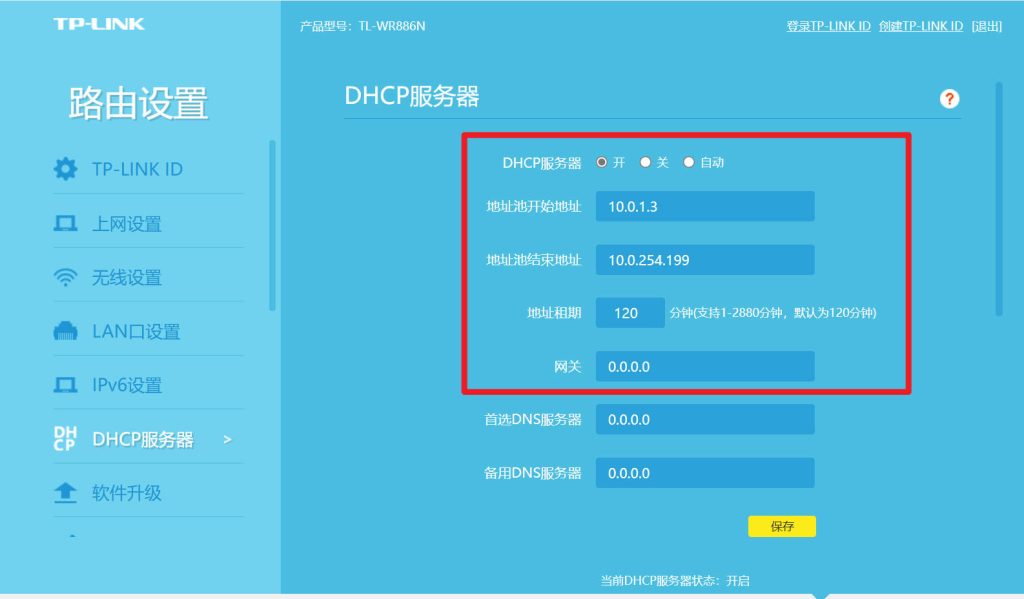
最后是DHCP服务器设置,DHCP是用来动态分配局域网内设备IP地址的,在一台设备上使用GameController时,我们需要确保该设备也在10.0.x.x的网段内,这样GameController才能连接到机器人,发送的udp消息才能被机器人捕获并执行。
按如下设置即可,其中地址池开始到结束的地址范围尽可能大就行:
以上就是与路由器相关的所有配置,下一节我们来介绍Deploy Dialog。
评论 · 0